Domain wiederaufbauhilfe.de kaufen?
Wir ziehen mit dem Projekt
wiederaufbauhilfe.de um.
Sind Sie am Kauf der Domain
wiederaufbauhilfe.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain wiederaufbauhilfe.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Was ist der Unterschied im Aufbau zwischen einem Servomotor und einem normalen Drehstrommotor?
Ein Servomotor und ein normaler Drehstrommotor haben einen ähnlichen Aufbau, da beide auf dem Prinzip der elektromagnetischen Induktion basieren. Der Hauptunterschied liegt jedoch in der Steuerung und Regelung. Ein Servomotor verfügt über eine integrierte Regelungselektronik, die es ermöglicht, die Position, Geschwindigkeit und Drehmoment des Motors präzise zu steuern. Ein normaler Drehstrommotor hingegen wird in der Regel direkt mit einem Frequenzumrichter betrieben, um die Drehzahl zu regeln, aber er hat keine integrierte Regelungselektronik. **

Ähnliche Suchbegriffe für Robotis-Servomotor-Controller-DYNAMIXEL
Top-Angebote
Produkte zum Begriff Robotis-Servomotor-Controller-DYNAMIXEL:
-
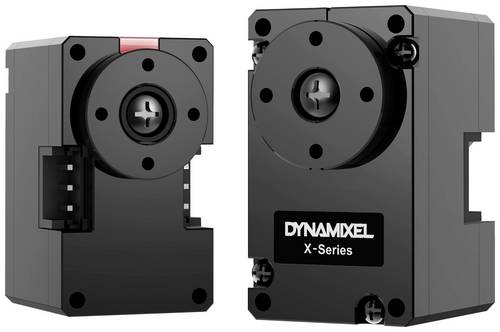
Robotis Servomotor MBS-ANT-82Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XC330-T181-T Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 104 U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 0,76 N.m bei einer anliegenden Spannung von 12 V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 65 g, ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden.146,26 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Robotis Halterung MBS-ME-84Das ROBOTIS Pi-Camera Frame Set wird für die Raspberry Pi Kamera zur Montage beim TurtelBot3 oder OpenManipulator benötigt. Die passende Kamera kann in unserem Shop separat geordert werden und ist nicht Bestandteil dieses Artikels. Bitte beachten Sie, dass das Verbindungskabel installiert sein muss, bevor diese in dem Rahmen eingebaut wird.31,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
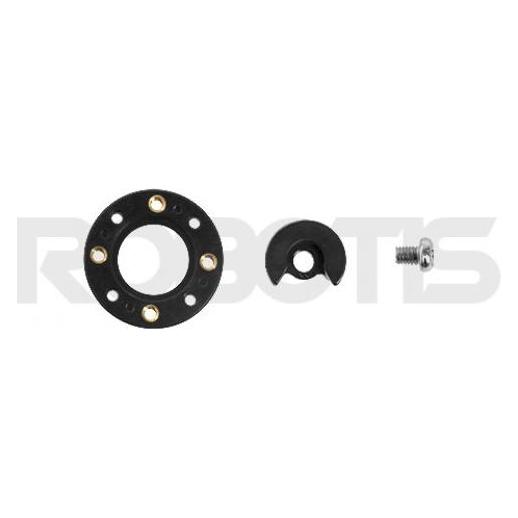
Robotis Spannhorn MBS-ME-90 PackageDas HNX430-C101 Set besteht aus einem Spannhorn, zwei Schrauben und einer Druckscheibe und ist für die DYNAMIXEL X430 Modelle bestimmt. Die Sonotrode wird an das Zahnrad der Abtriebswelle des DYNAMIXELs angeschlossen. Durch die Schraubenklemmung wird die Sonotrode besser mit dem Zahnrad verbunden und die Klemmkraft der Abtriebswelle vorgespannt. Wenn die Abtriebswelle aufgrund von Vibrationen und Stößen verschleißt, erhöht der Klemmbolzen die Klemmkraft für den Dauereinsatz. Bei Verwendung von LOCTITE auf der Schraube kann diese fester angezogen werden. Bitte beachten Sie, dass das HN12-C101 Set NICHT mit der gesamten DYNAMIXEL MX-Serie und den XL430, XC430, 2XL430 und 2XC430 der X-Serie kompatibel ist.63,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter

-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **

Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Top-Angebote
Produkte zum Begriff Robotis-Servomotor-Controller-DYNAMIXEL:
-
Robotis Servomotor MBS-ANT-82Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XC330-T181-T Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 104 U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 0,76 N.m bei einer anliegenden Spannung von 12 V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 65 g, ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden.146,26 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Was ist der Unterschied im Aufbau zwischen einem Servomotor und einem normalen Drehstrommotor?
Ein Servomotor und ein normaler Drehstrommotor haben einen ähnlichen Aufbau, da beide auf dem Prinzip der elektromagnetischen Induktion basieren. Der Hauptunterschied liegt jedoch in der Steuerung und Regelung. Ein Servomotor verfügt über eine integrierte Regelungselektronik, die es ermöglicht, die Position, Geschwindigkeit und Drehmoment des Motors präzise zu steuern. Ein normaler Drehstrommotor hingegen wird in der Regel direkt mit einem Frequenzumrichter betrieben, um die Drehzahl zu regeln, aber er hat keine integrierte Regelungselektronik. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
Ähnliche Suchbegriffe für Robotis-Servomotor-Controller-DYNAMIXEL
-
Robotis Halterung MBS-ME-84Das ROBOTIS Pi-Camera Frame Set wird für die Raspberry Pi Kamera zur Montage beim TurtelBot3 oder OpenManipulator benötigt. Die passende Kamera kann in unserem Shop separat geordert werden und ist nicht Bestandteil dieses Artikels. Bitte beachten Sie, dass das Verbindungskabel installiert sein muss, bevor diese in dem Rahmen eingebaut wird.31,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Robotis Spannhorn MBS-ME-90 PackageDas HNX430-C101 Set besteht aus einem Spannhorn, zwei Schrauben und einer Druckscheibe und ist für die DYNAMIXEL X430 Modelle bestimmt. Die Sonotrode wird an das Zahnrad der Abtriebswelle des DYNAMIXELs angeschlossen. Durch die Schraubenklemmung wird die Sonotrode besser mit dem Zahnrad verbunden und die Klemmkraft der Abtriebswelle vorgespannt. Wenn die Abtriebswelle aufgrund von Vibrationen und Stößen verschleißt, erhöht der Klemmbolzen die Klemmkraft für den Dauereinsatz. Bei Verwendung von LOCTITE auf der Schraube kann diese fester angezogen werden. Bitte beachten Sie, dass das HN12-C101 Set NICHT mit der gesamten DYNAMIXEL MX-Serie und den XL430, XC430, 2XL430 und 2XC430 der X-Serie kompatibel ist.63,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
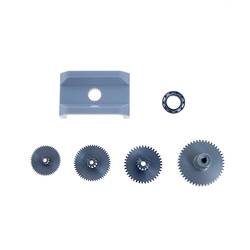
Robotis Zahnrad-Set MBS-Z1-86-06Getriebesatz für Dynamixel XH430/XM430 - Getriebeübersetzung: 350 : 1. Vorhandene Zahnräder können sofort nach Verschleiß ausgetauscht werden. Diese bestehn aus Metall und wurde speziell beschichtet, um die Haltbarkeit und Verschleißfestigkeit zu verbessern. Der Spezialmagnet für berührungslosen Absolutwertgeber ist am Getriebe befestigt. Für die Zahnräder werden zwei Kugellager verwendet. Das Lager des unteren Radzahnrads ist bei der Auslieferung verbunden. Wenn Sie das Zahnrad austauschen, montieren Sie es, nachdem Sie das obere Zahnrad angeschlossen haben. Es ist möglich, die gebrauchten Lager zu recyceln, es wird jedoch empfohlen, neue Lager zu verwenden, da die Leistung durch Abrieb, Schmutz usw. beeinträchtigt wird. Da die Dynamixel X-Serie mit berührungslosen magnetischen Drehgebern arbeitet, müssen Sie die Ausgangsposition nach dem Austausch des Zahnrads kalibrieren, um sie auszurichten. Verwenden Sie R+Manager2.0, um die Kalibrierung zusammen mit dem Kalibrierungsadapter durchzuführen. Diese sind nicht mit der DX/RX/MX-Serie kompatibel.104,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Stenzel, Nikola M.: Aufbau und Förderung sozialer KompetenzAufbau und Förderung sozialer Kompetenz , Jeder Mensch ist im Alltag auf die Kommunikation mit anderen Personen angewiesen. Es existiert kaum ein Lebensbereich, der nicht durch die Interaktion mit anderen mitbestimmt wird. Die Fähigkeit, Beziehungen langfristig positiv zu gestalten und gleichzeitig individuelle Ziele zu erreichen, spielt eine zentrale Rolle für das menschliche Wohlbefinden. Entsprechend spielt die Förderung sozialer Kompetenzen in vielen psychotherapeutischen Kontexten eine wichtige Rolle. Das Buch informiert über wissenschaftlich etablierte Interventionen sowie innovative Konzepte zum Aufbau sozialer Kompetenzen. Es wird ein praxisorientierter Leitfaden vorgestellt, der vor allem auf die besonderen therapeutischen Herausforderungen eingeht, die sich im einzeltherapeutischen Setting für ein interaktives Verfahren wie das soziale Kompetenztraining ergeben: z.B. die praktische Umsetzung von Rollenspielen und die Schwierigkeiten, die durch die Doppelrolle "Therapeut - Rollenspielpartner" entstehen. Zusätzlich werden auch gruppentherapeutische Interventionen beschrieben und zahlreiche Arbeitsmaterialien präsentiert, die die Umsetzung des Vorgehens in der klinischen Praxis unterstützen. , Karosserie-Kits > Karosserie & Exterieur Styling , Erscheinungsjahr: 20210913, Produktform: Kartoniert, Titel der Reihe: Standards der Psychotherapie##, Autoren: Stenzel, Nikola M.~de Veer, Anna-Maria, Keyword: Soziale Kompetenz; Soziale Fertigkeiten; Soziales Kompetenztraining; Psychische Störung; Psychotherapie; Psychoedukation; Emotionsregulation; Kommunikation; Kognitive Verhaltenstherapie; Aufbau sozialer Kompetenz; Rollenspiele; Modellverhalten; Durchsetzung; Anpassung; Therapeutisches Feedback; Gruppenfeedback; Ausdruck von Gefühlen; Selbstwahrnehmung; Selbstöffnung; Einzelsetting; Gruppensetting, Fachschema: Psychische Erkrankung / Störung~Störung (psychologisch)~Psychiatrie - Psychiater~Psychotherapie - Psychotherapeut~Therapie / Psychotherapie, Fachkategorie: Psychische Störungen~Psychiatrie, Warengruppe: HC/Psychologie/Psychologische Ratgeber, Fachkategorie: Psychotherapie, Thema: Verstehen, Text Sprache: ger, Seitenanzahl: VII, Seitenanzahl: 162, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Hogrefe Verlag GmbH + Co., Verlag: Hogrefe Verlag GmbH + Co., Verlag: Hogrefe Verlag GmbH & Co. KG, Länge: 242, Breite: 168, Höhe: 12, Gewicht: 340, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, eBook EAN: 9783840929335 9783844429336, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,24,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.